- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
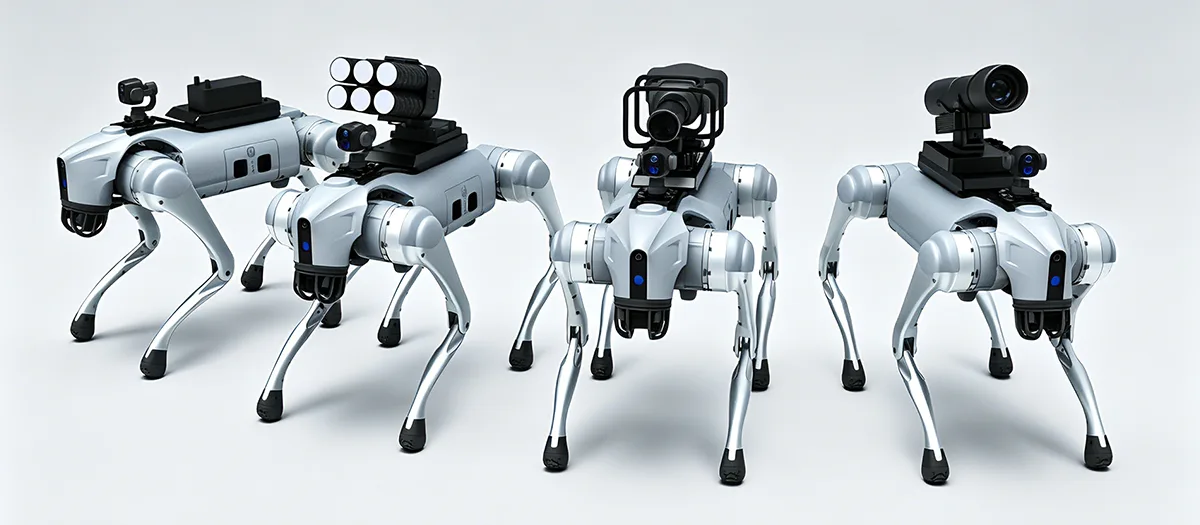
Cosa rende un cane robot adatto a operazioni industriali complesse?
A Cane robotè progettato per andare oltre i limiti dei tradizionali robot mobili su ruote quando le attività industriali coinvolgono scale, pendenze, terreno irregolare, passaggi stretti, detriti, tunnel o altri terreni difficili. Il suo valore deriva dalla combinazione di mobilità quadrupede, navigazione autonoma, percezione ambientale, rilevamento specifico del compito, attrezzatura modulare e funzionamento continuo. Per gli utenti industriali, tuttavia, la mobilità da sola non è sufficiente. Una piattaforma pratica deve inoltre supportare il movimento stabile, la raccolta dei dati, l'integrazione delle apparecchiature, la gestione delle batterie, la manutenzione e il funzionamento in condizioni ambientali definite. Ciò rende l'architettura della piattaforma e la pianificazione delle applicazioni fondamentali per un'implementazione di successo nell'ambito dell'ispezione, del monitoraggio dell'infrastruttura, della produzione intelligente, del supporto di emergenza e di altri scenari operativi professionali.
Sommario
Fare clic su una sezione per passare direttamente alla discussione tecnica corrispondente.
- 1. Cosa definisce un robot quadrupede industriale?
- 2. Cosa rende utile la mobilità con le gambe su terreni difficili?
- 3. Quali funzioni autonome migliorano il funzionamento industriale?
- 4. Che ruolo gioca la percezione multisensoriale?
- 5. Quali attività di ispezione può supportare una piattaforma quadrupede?
- 6. Cosa può aggiungere l'attrezzatura modulare alla piattaforma?
- 7. Per quali condizioni dovrebbe essere progettata la piattaforma?
- 8. In che modo i robot quadrupedi possono ridurre l'esposizione ad aree di lavoro difficili?
- 9. Come dovrebbero essere integrati apparecchiature e sensori?
- 10. Cosa dovrebbero valutare gli acquirenti prima di scegliere una piattaforma?
- 11. Che aspetto ha un processo di distribuzione strutturato?
- 12. Qual è la direzione futura della robotica quadrupede industriale?
- 13. Domande frequenti
Cosa definisce un robot quadrupede industriale?
Un robot quadrupede industriale è una piattaforma robotica mobile costruita attorno al movimento delle gambe anziché a ruote o binari. La sua struttura a quattro zampe gli consente di affrontare i cambiamenti di elevazione e il terreno irregolare trasportando sensori, apparecchiature di comunicazione, hardware informatico e altre apparecchiature specifiche per l'applicazione.
La caratteristica distintiva non è semplicemente l'aspetto delle quattro gambe. Il valore di una piattaforma quadrupede deriva dalla coordinazione tra locomozione, percezione, controllo, potenza, struttura e attrezzatura per il compito. Il robot deve comprendere l'ambiente circostante, regolare i propri movimenti, mantenere l'equilibrio ed eseguire una routine operativa definita.
Questo design orientato al sistema separa le piattaforme quadrupedi industriali dalle semplici macchine telecomandate. Una piattaforma professionale può supportare la pianificazione autonoma del percorso, l’elusione degli ostacoli, la raccolta dei dati, il monitoraggio delle apparecchiature e routine di pattugliamento ripetibili. Queste funzioni consentono al robot di partecipare a un flusso di lavoro operativo più ampio invece di agire solo come una telecamera mobile.
Mobilità con le gambe Il movimento a quattro gambe consente alla piattaforma di affrontare scale, pendenze, spazi vuoti, pavimenti irregolari, terreno sciolto e altri cambiamenti del terreno.
Navigazione intelligente La percezione, la pianificazione del percorso, il posizionamento e l’evitamento degli ostacoli possono supportare movimenti più autonomi attraverso ambienti complessi.
Piattaforma espandibile Sensori e apparecchiature modulari possono adattare la stessa base robotica a diversi compiti di ispezione, monitoraggio e industriali.
Perché la mobilità quadrupede cambia l'automazione industriale
I tradizionali robot a ruote funzionano meglio su superfici relativamente prevedibili. La loro efficienza può diminuire quando scale, trincee, materiali sciolti, soglie rialzate o terreno irregolare interrompono il percorso. I sistemi cingolati possono gestire alcune superfici impegnative, ma presentano anche limitazioni negli spazi ristretti e quando l'ambiente presenta frequenti cambiamenti di elevazione.
Il movimento delle gambe affronta il problema in modo diverso. Ogni gamba può essere controllata individualmente, consentendo al robot di posizionare i piedi in base al terreno. Ciò fornisce più opzioni per mantenere l’equilibrio mentre ci si sposta in ambienti irregolari.
Per le applicazioni industriali, il vantaggio pratico è l’accesso. Un robot in grado di muoversi su più tipi di terreno può potenzialmente raggiungere punti di ispezione, aree di attrezzature, tunnel, officine e altri luoghi in cui una piattaforma mobile convenzionale potrebbe richiedere infrastrutture aggiuntive.
- Il movimento a quattro gambe supporta i cambiamenti di elevazione e il terreno irregolare.
- La navigazione autonoma può ridurre la necessità di un governo manuale continuo.
- I sensori forniscono informazioni ambientali per attività di movimento e ispezione.
- Le interfacce modulari consentono l'installazione di apparecchiature diverse per applicazioni diverse.
- La raccolta di dati digitali può collegare le operazioni sul campo con analisi successive.
Principio fondamentaleUn quadrupede industriale dovrebbe essere valutato come un sistema operativo mobile completo. La mobilità è importante, ma la percezione, il controllo, l’integrazione delle apparecchiature, l’alimentazione e le funzioni dei dati determinano l’utilità di tale mobilità.
Cosa rende utile la mobilità con le gambe su terreni difficili?
I terreni difficili sono una delle aree di applicazione più chiare per la robotica quadrupede. I siti industriali possono contenere gradini, rampe, trincee, passaggi stretti, macerie, aree fangose, pavimenti irregolari e variazioni di altezza della superficie. Una piattaforma progettata solo per pavimenti piani potrebbe richiedere infrastrutture aggiuntive o potrebbe non essere in grado di raggiungere determinate aree.
Un robot quadrupede può posizionare e sollevare i piedi individualmente, permettendogli di adattare la postura del corpo ai cambiamenti del terreno. Ciò può supportare il movimento su pendii, gradini, spazi vuoti e superfici irregolari mantenendo una relazione più stabile tra la piattaforma e il terreno.
Scale e cambiamenti di altezza
Le scale sono un semplice esempio di terreno che può mettere alla prova le piattaforme su ruote. Ciascuna ruota deve mantenere un adeguato contatto con la superficie, mentre il robot deve superare ripetuti cambi verticali. Una piattaforma con gambe può sollevare le singole gambe e regolare la propria postura per spostarsi tra i gradini.
La capacità esatta dipende ancora dal design del robot, dalla geometria del passo, dal sistema di controllo e dalle condizioni ambientali. L'importante punto ingegneristico è che la struttura con gambe fornisce ulteriori opzioni di movimento che le ruote non hanno.
Pendii e superfici irregolari
Gli ambienti industriali spesso includono cemento inclinato, ghiaia, terreno sciolto, terreno fangoso, canali di drenaggio o superfici di transizione. Una piattaforma quadrupede può adattare la posizione delle gambe e l'atteggiamento del corpo al variare del terreno.
Il funzionamento stabile dipende dalla combinazione di progettazione meccanica, percezione, controllo dell'andatura, trazione e algoritmi di equilibrio. Le gambe forniscono la capacità di movimento fisico, mentre il sistema di controllo determina come viene utilizzata tale capacità.
Spazi stretti e disordinati
Tunnel industriali, officine, corridoi di tubazioni e aree di manutenzione possono contenere ostacoli che limitano il percorso disponibile. Una piattaforma quadrupede compatta può navigare attraverso alcuni di questi spazi senza richiedere una superficie di guida piana e continua.
| Condizione del terreno | Sfida per le piattaforme mobili convenzionali | Vantaggio del design quadrupede |
|---|---|---|
| Passi | I cambiamenti verticali possono interrompere il contatto delle ruote e il movimento in avanti | Le singole gambe possono essere sollevate e posizionate a diverse altezze |
| Pendii ripidi | La trazione ridotta e la regolazione limitata del corpo possono influenzare il movimento | La posizione delle gambe e la postura del corpo possono essere regolate durante il movimento |
| Macerie | Superfici di contatto irregolari possono rendere instabile il movimento della ruota | Il posizionamento individuale del piede offre più opzioni per superare gli ostacoli |
| Terreno fangoso | La trazione delle ruote o dei cingoli può variare su superfici morbide | Il posizionamento delle gambe può adattarsi alle mutevoli condizioni di contatto |
| Lacune e burroni | I sistemi su ruote possono richiedere ponti o deviazioni | Il movimento con le gambe può navigare intorno o sopra elementi del terreno selezionati |
L’equilibrio conta tanto quanto il movimento
Essere in grado di muoversi su terreni difficili non è sufficiente. La piattaforma deve mantenere l'equilibrio mentre trasporta sensori e apparecchiature. Cambiamenti improvvisi dell'altezza del suolo possono influenzare il baricentro del robot e la distribuzione del carico.
I sistemi di controllo devono quindi coordinare andatura, postura, feedback dei sensori e velocità di movimento. Le funzioni anti-shake e anti-ribaltamento possono aiutare a mantenere un funzionamento stabile entro l'intervallo operativo definito.
Ciò è particolarmente rilevante quando il robot trasporta telecamere o apparecchiature di misurazione. Un movimento eccessivo può ridurre la qualità dei dati raccolti anche quando il robot stesso rimane in posizione verticale.
Quali funzioni autonome migliorano il funzionamento industriale?
La robotica industriale diventa più utile quando la piattaforma può eseguire attività ripetibili senza richiedere una guida manuale costante. Le funzioni autonome possono ridurre il carico di lavoro dell'operatore rendendo allo stesso tempo più strutturati i movimenti e la raccolta dei dati.
Le moderne piattaforme quadrupedi possono combinare percezione ambientale, posizionamento, pianificazione del percorso, evitamento degli ostacoli, esecuzione delle attività e registrazione dei dati. Il grado di autonomia dipende dall'architettura del robot, dai sensori, dal software, dalle condizioni di comunicazione e dall'ambiente operativo.
Percezione ambientale
Prima che un robot mobile possa spostarsi autonomamente, ha bisogno di informazioni sull’ambiente che lo circonda. I sensori possono identificare ostacoli, cambiamenti nel terreno, percorsi aperti e altre caratteristiche rilevanti.
I dati di percezione vengono quindi utilizzati dal sistema di navigazione per determinare come dovrebbe muoversi il robot. In un ambiente in evoluzione, potrebbe essere necessario che questo processo venga eseguito in modo continuo anziché basarsi solo su una mappa fissa.
Pianificazione del percorso ed evitamento degli ostacoli
La pianificazione del percorso determina il modo in cui il robot può spostarsi tra punti definiti. L'evitamento degli ostacoli aiuta il sistema ad adattarsi quando un oggetto blocca il percorso pianificato o quando le condizioni ambientali cambiano.
Per l'ispezione industriale, ciò può supportare percorsi ripetibili attorno alle apparecchiature, attraverso le strutture o tra punti di ispezione designati. Gli operatori possono concentrarsi maggiormente sui risultati dell'ispezione anziché controllare manualmente ogni movimento.
Pianificazione delle attività e raccolta dati
Una routine di ispezione autonoma può combinare il movimento con il rilevamento. Il robot può viaggiare verso posizioni definite, raccogliere immagini o letture di sensori, registrare i risultati e quindi continuare verso la posizione successiva.
Ciò crea un flusso di lavoro digitale in cui il movimento del robot e le informazioni raccolte sono collegati. Invece di produrre solo un flusso video, il sistema può creare un record strutturato dei risultati dell'ispezione.
Percepire
I sensori raccolgono informazioni su terreno, ostacoli, attrezzature e condizioni circostanti.
Piano
Il sistema di navigazione determina un percorso adatto in base allo spazio disponibile e ai requisiti del compito.
Atto
Gambe e sistemi di controllo coordinano il movimento adattandosi ai cambiamenti nell'ambiente.
Documentazione
Le immagini di ispezione, le misurazioni dei sensori e le informazioni operative possono essere archiviate per ulteriori analisi.
L’autonomia dovrebbe essere adattata all’ambiente
Il funzionamento autonomo non significa che ogni ambiente industriale debba essere completamente incustodito. Alcuni ambienti richiedono una supervisione definita, un intervento remoto o la conferma dell'operatore prima di attività specifiche.
Un approccio più pratico consiste nell’identificare quali parti del flusso di lavoro possono essere automatizzate in modo affidabile e dove il processo decisionale umano rimane utile. La navigazione, la raccolta ripetuta dei dati e l'esecuzione di percorsi di routine sono ottimi candidati per l'automazione, mentre risultati insoliti possono richiedere un'ulteriore valutazione umana.
Che ruolo gioca la percezione multisensoriale?
Perception fornisce a un robot mobile le informazioni di cui ha bisogno per comprendere il suo ambiente ed eseguire compiti specifici dell'applicazione. Un singolo sensore raramente fornisce ogni tipo di informazione richiesta per il funzionamento industriale.
Le telecamere visive possono fornire immagini dettagliate. I sensori termici possono rivelare differenze di temperatura. I sensori di distanza possono aiutare il robot a comprendere la geometria circostante. Altri sensori possono supportare la localizzazione, la misurazione ambientale o l'ispezione specifica dell'apparecchiatura.
Percezione visiva
Le telecamere ad alta definizione possono acquisire immagini e video per l'osservazione delle apparecchiature, i controlli delle infrastrutture, il monitoraggio delle strutture e la documentazione. I dati visivi rappresentano spesso il punto di partenza per l'ispezione poiché gli operatori possono verificare direttamente l'aspetto di componenti e superfici.
Rilevamento termico
La termografia può identificare variazioni di temperatura che potrebbero non essere evidenti nelle immagini a luce visibile. Ciò può essere utile in prossimità di apparecchiature elettriche, macchinari, sistemi di alimentazione e altre risorse in cui modelli di calore anomali possono indicare una condizione che richiede un'ulteriore valutazione.
Percezione spaziale
Le informazioni sulla distanza e sulla profondità possono aiutare il robot a comprendere ostacoli, corridoi, gradini e altre caratteristiche dell'ambiente. Ciò supporta la navigazione e può anche contribuire alla mappatura e alla documentazione spaziale.
| Categoria sensore | Informazioni primarie | Potenziale ruolo industriale |
|---|---|---|
| Telecamera a luce visibile | Immagini e video | Ispezione visiva, documentazione, osservazione delle attrezzature |
| Termocamera | Modelli di temperatura | Controlli delle condizioni termiche e identificazione del calore anomalo |
| Sensore di profondità o portata | Distanza e relazioni spaziali | Navigazione, evitamento degli ostacoli e mappatura ambientale |
| Sensore ambientale | Misure ambientali definite | Monitoraggio del sito e raccolta dati specifici dell'applicazione |
Perché la fusione dei sensori è importante
La fusione dei sensori combina le informazioni provenienti da diverse fonti di rilevamento per creare una rappresentazione più completa dell'ambiente. Una fotocamera può riconoscere l'aspetto di un oggetto, mentre un sensore di profondità ne fornisce la distanza e la posizione.
Le informazioni termiche possono quindi aggiungere un altro livello mostrando se l’oggetto ha un modello di temperatura insolito. La combinazione di queste fonti può rendere l'ispezione e la navigazione più informative rispetto al fare affidamento su un solo sensore.
La scelta del carico utile dipende dall'attività
Più sensori non significano necessariamente un sistema migliore. Ogni componente aggiuntivo aggiunge peso, requisiti di alimentazione, vincoli di montaggio, esigenze di elaborazione dei dati e considerazioni sulla manutenzione.
L'approccio giusto è selezionare solo le informazioni necessarie per l'attività definita. Una piattaforma di ispezione visiva potrebbe non richiedere una vasta raccolta di sensori ambientali, mentre un progetto di monitoraggio industriale potrebbe aver bisogno di diversi tipi di dati per produrre risultati utili.
Quali attività di ispezione può supportare una piattaforma quadrupede?
L'ispezione è una delle applicazioni industriali più pratiche per la robotica quadrupede perché la piattaforma può spostarsi attraverso luoghi che possono essere scomodi per le persone o difficili per le macchine su ruote.
Il robot può seguire percorsi definiti, fermarsi nei punti di ispezione, raccogliere immagini o dati dei sensori e restituire le informazioni a un sistema di analisi. Ciò crea un flusso di lavoro di ispezione ripetibile che può essere programmato in base ai requisiti operativi di una struttura.
Ispezione in fabbrica e in officina
Negli ambienti di produzione, le apparecchiature sono spesso distribuite in strutture di grandi dimensioni. Alcune aree potrebbero essere sopraelevate, strette o separate da cambiamenti nel livello del pavimento.
Una piattaforma quadrupede può spostarsi in sezioni selezionate della struttura e raccogliere informazioni visive da macchine, condutture, armadi elettrici, aree strutturali e altre risorse definite.
Monitoraggio dell'alimentazione e delle apparecchiature
I sensori termici e visivi possono essere combinati per l'ispezione delle apparecchiature in cui le differenze di temperatura sono rilevanti. Il robot può raccogliere immagini in posizioni predefinite e confrontare i risultati attuali con i record storici.
Ispezione di gallerie e aree confinate
Tunnel, corridoi di tubi e altre aree ristrette possono presentare difficoltà di accesso. Un robot mobile compatto può entrare in tali spazi trasportando telecamere, luci o altri sensori adatti al compito di ispezione.
Osservazione delle infrastrutture
Le risorse infrastrutturali spesso richiedono ispezioni ripetitive di aree simili. Un percorso ripetibile del robot può aiutare a standardizzare la raccolta delle immagini e fornire una sequenza operativa coerente.
- Ispezione di routine:Segui percorsi predefiniti e raccogli dati visivi o sensori ricorrenti.
- Monitoraggio delle apparecchiature:Combina informazioni visive e termiche per la valutazione delle condizioni.
- Osservazione strutturale:Cattura immagini di superfici, giunti, tubi e altre risorse fisiche selezionate.
- Documentazione dei dati:Crea record di ispezione con timestamp per confronti e analisi successivi.
Vantaggio di ispezioneL’automazione più utile non consiste semplicemente nel sostituire un percorso di ispezione pedonale. Sta creando un ciclo ripetibile in cui sono collegati movimento, rilevamento, registrazione dei dati e successiva analisi.
I dati delle ispezioni dovrebbero essere strutturati
Una vasta raccolta di immagini non è automaticamente utile. Il sistema dovrebbe associare i dati a posizioni, attrezzature, percorsi o punti di ispezione specifici in modo che gli operatori possano capire da dove proviene ciascuna osservazione.
Quando un sistema di ispezione robotica è combinato con un software appropriato, le informazioni risultanti possono supportare l'analisi delle tendenze, la pianificazione della manutenzione e l'ispezione di follow-up. Il flusso di lavoro esatto dipende dalla struttura e dalle informazioni richieste.
Cosa possono aggiungere le apparecchiature modulari alla piattaforma?
La modularità consente a una piattaforma robotica di supportare diversi compiti modificando o aggiungendo attrezzature. Ciò è particolarmente utile negli ambienti industriali dove possono essere necessari diversi tipi di ispezione e monitoraggio.
Le possibili apparecchiature includono telecamere a luce visibile, sistemi di imaging termico, rilevatori di gas, unità di illuminazione, dispositivi di comunicazione, sensori ambientali e altri moduli specifici per attività. La configurazione esatta dipende dalla capacità di carico del robot, dall'impianto elettrico, dalle interfacce di montaggio e dalle condizioni operative.
Attrezzature di ispezione
Telecamere e sistemi di imaging termico possono trasformare il robot in una piattaforma di ispezione mobile. Le telecamere visive possono documentare le condizioni fisiche, mentre i sensori termici possono fornire ulteriori informazioni sulla distribuzione del calore.
Attrezzature ambientali
I sensori di gas e ambientali possono consentire al robot di raccogliere misurazioni da aree che potrebbero non essere convenienti per l'accesso manuale. Ciò può supportare il monitoraggio dei flussi di lavoro in strutture industriali, tunnel, officine e altri ambienti definiti.
Apparecchiature di illuminazione e comunicazione
I moduli di illuminazione possono migliorare la qualità dell'immagine nelle aree buie e supportare il funzionamento in luoghi con illuminazione limitata. Le apparecchiature di comunicazione possono consentire agli operatori di scambiare informazioni con il personale presente nell'area operativa.
Modulo visivo Cattura immagini e video per l'ispezione visiva, la documentazione e l'osservazione delle apparecchiature.
Modulo Termico Fornisce informazioni relative alla temperatura per integrare l'ispezione visiva convenzionale.
Modulo ambientale Raccoglie misurazioni di gas, aria o altre misurazioni ambientali in base all'applicazione.
La modularità dovrebbe avere interfacce definite
Un sistema modulare è pratico solo quando è possibile installare le apparecchiature senza creare inutili problemi di compatibilità. I punti di montaggio, i collegamenti elettrici, le interfacce dati, le dimensioni fisiche e i limiti di peso dovrebbero essere chiaramente definiti.
Le interfacce standardizzate possono semplificare le modifiche tra le configurazioni delle apparecchiature. Allo stesso tempo, progetti specializzati possono richiedere staffe, alloggiamenti o soluzioni di alimentazione personalizzate quando le interfacce standard non soddisfano i requisiti dell'applicazione.
Potenza e peso devono essere considerati insieme
Ogni modulo aggiunto modifica la completa configurazione operativa. Un sensore più pesante aumenta il carico trasportato dalle gambe e dal sistema di propulsione. Componenti elettronici aggiuntivi possono aumentare il consumo elettrico. Un alloggiamento più grande può influenzare il centro di gravità o limitare il movimento del robot.
La progettazione modulare quindi funziona meglio quando il robot è stato sviluppato prestando sufficiente attenzione alle relazioni meccaniche ed elettriche tra la piattaforma di base e le sue apparecchiature.
Per quali condizioni dovrebbe essere progettata la piattaforma?
Gli ambienti industriali variano in modo significativo. Il pavimento di un'officina presenta sfide diverse rispetto a un'area di costruzione all'aperto, mentre un tunnel introduce vincoli diversi rispetto a un sito industriale aperto.
Prima di selezionare o sviluppare una piattaforma robotica, le condizioni ambientali dovrebbero essere definite chiaramente. Queste condizioni influenzano la struttura, i sensori, gli algoritmi di movimento, la tenuta, il comportamento della batteria e i requisiti di manutenzione.
Pioggia e umidità
Gli ambienti esterni possono esporre l'attrezzatura robotica a pioggia, spruzzi d'acqua e umidità elevata. Il livello di protezione appropriato dipende dal design della piattaforma e dall'ambiente operativo previsto.
L'umidità può anche influenzare sensori e connettori. Per il funzionamento ripetuto all'aperto, questi componenti dovrebbero essere considerati durante la progettazione meccanica ed elettrica piuttosto che trattati come dettagli secondari.
Polvere e materiali sciolti
I siti industriali possono contenere polvere, sabbia, detriti o altro materiale particolato. Tali materiali possono penetrare nei meccanismi in movimento o influenzare la visibilità dei sensori.
La protezione, le procedure di pulizia, l'accesso per la manutenzione e la selezione dei componenti dovrebbero quindi riflettere le condizioni effettive del sito.
Temperatura
Le prestazioni della batteria, l'elettronica, i sensori e i materiali meccanici possono rispondere in modo diverso alle variazioni di temperatura. Una piattaforma destinata ad ampie condizioni di temperatura dovrebbe essere valutata rispetto all'intervallo effettivo previsto durante il funzionamento.
Vibrazioni e impatti
Il movimento delle gambe crea movimenti meccanici ripetuti, mentre il terreno accidentato può introdurre ulteriori shock. I sensori sensibili e le apparecchiature elettroniche richiedono quindi un montaggio e una protezione adeguati.
| Fattore ambientale | Effetto potenziale | Considerazione sulla progettazione |
|---|---|---|
| Umidità | Può influenzare connettori, componenti elettronici e sensori | Procedure adeguate di custodia, sigillatura e manutenzione |
| Polvere | Può entrare in aree meccaniche o elettroniche | Protezione, accesso per la pulizia e selezione dei componenti adatti |
| Temperatura | Può influenzare il comportamento della batteria e dell'elettronica | Campo operativo definito e relativa valutazione ambientale |
| Vibrazione | Può influenzare i dati del sensore e i componenti meccanici | Montaggio adeguato, progettazione strutturale e valutazione delle vibrazioni |
| Impatto | Può sollecitare gambe, alloggiamenti, supporti ed elettronica | Protezione strutturale e validazione in condizioni definite |
L'ambiente determina la giusta configurazione
Non esiste una configurazione universale ideale per ogni sito industriale. L'ambiente operativo deve essere documentato prima di selezionare il robot.
Le informazioni utili possono includere il funzionamento interno o esterno, i tipi di superficie, l'intervallo di temperatura, la presenza di polvere o umidità, la larghezza del corridoio, le dimensioni delle scale, gli ostacoli previsti, i carichi utili richiesti e le condizioni di comunicazione.
In che modo i robot quadrupedi possono ridurre l’esposizione ad aree di lavoro difficili?
Un'importante applicazione della robotica industriale è la riduzione della necessità che le persone entrino in luoghi di difficile accesso, scomodi o inadatti all'ispezione manuale di routine.
Un robot mobile può trasportare telecamere e sensori in aree definite mentre gli operatori rimangono in una posizione di controllo più comoda. Ciò può supportare l'ispezione e la raccolta dei dati senza richiedere al personale di seguire fisicamente ogni percorso di ispezione.
Ridurre l'esposizione di routine
Alcune attività industriali comportano movimenti ripetuti attraverso ambienti caldi, polverosi, umidi, rumorosi, stretti o altrimenti difficili. L'utilizzo di una piattaforma mobile per la raccolta dati di routine può ridurre la frequenza con cui il personale deve accedere a tali aree.
Il robot non elimina ogni necessità di intervento umano. La manutenzione, i risultati insoliti, le riparazioni e le attività che esulano dalle capacità del robot potrebbero comunque richiedere personale addestrato. Lo scopo è quello di spostare le attività di ispezione e monitoraggio appropriate in un modello operativo più controllato.
Osservazione e comunicazione a distanza
La telecamera e i moduli di comunicazione possono fornire agli operatori informazioni dal campo senza richiedere loro di stare accanto all'attrezzatura da ispezionare.
Per le squadre di manutenzione, ciò può essere utile durante i controlli preliminari. Un robot può prima raccogliere informazioni visive, consentendo ai tecnici di determinare quale tipo di lavoro di follow-up potrebbe essere necessario prima di entrare nell’area.
La riduzione del rischio dipende dalla progettazione del sistema
Un robot non è automaticamente sicuro semplicemente perché è remoto. Il sistema completo necessita di navigazione, evitamento degli ostacoli, comunicazione, procedure di emergenza, pratiche di manutenzione e limiti operativi adeguati.
Il robot dovrebbe quindi essere trattato come uno strumento ingegneristico con capacità definite piuttosto che come un sostituto universale del lavoro umano.
- Definire quali attività possono essere eseguite in remoto.
- Stabilire limiti operativi sicuri per il robot.
- Fornire adeguate funzioni di comunicazione e controllo di emergenza.
- Mantenere i sensori e i componenti meccanici in base alle condizioni operative.
- Mantenere disponibile l'intervento umano per situazioni che vanno oltre le capacità definite del robot.
Come dovrebbero essere integrati apparecchiature e sensori?
L'integrazione delle apparecchiature determina se il robot può eseguire il compito previsto senza compromettere la mobilità, l'equilibrio, la disponibilità di energia o la qualità dei dati. Un sensore che funziona bene su un banco può richiedere una struttura di montaggio diversa una volta installato su una piattaforma quadrupede mobile.
Montaggio meccanico
I punti di montaggio dovrebbero sostenere l'apparecchiatura in modo sicuro mantenendo un accesso sufficiente per l'installazione e la manutenzione. Anche la posizione dell'attrezzatura è importante perché può influenzare il baricentro e il movimento del robot.
Per le fotocamere e i sensori che richiedono una visione stabile, il sistema di montaggio dovrebbe considerare anche il movimento e le vibrazioni. L'attrezzatura necessita di un campo visivo adeguato senza interferire con le gambe del robot o altri componenti.
Integrazione elettrica
Ogni modulo aggiunto crea un fabbisogno elettrico. Telecamere, sistemi termici, moduli informatici, illuminazione, apparecchiature di comunicazione e sensori ambientali possono avere requisiti di tensione e corrente diversi.
L'architettura di alimentazione deve accogliere questi carichi mantenendo la compatibilità con la batteria e l'elettronica di controllo del robot.
Integrazione dei dati
I moderni sistemi robotici possono generare grandi quantità di dati di immagini, sensori e navigazione. Il sistema dovrebbe definire come le informazioni vengono raccolte, trasmesse, archiviate ed elaborate.
Per le applicazioni di ispezione, i dati dovrebbero idealmente rimanere collegati alle informazioni sulla posizione e sul tempo in modo che l'analisi successiva possa identificare esattamente dove è stata raccolta una particolare osservazione.
| Area di integrazione | Domanda chiave | Impatto potenziale |
|---|---|---|
| Peso | Il robot può trasportare l'attrezzatura completa? | Influenza la mobilità, l'equilibrio e il carico meccanico |
| Posizione | Dove deve essere montata l'attrezzatura? | Può influenzare il centro di gravità, il campo visivo e il movimento |
| Energia | Quale ingresso elettrico è richiesto? | Modifica i requisiti della batteria e di gestione dell'alimentazione |
| Dati | Come verranno trasmesse o archiviate le informazioni? | Determina l'architettura di comunicazione ed elaborazione |
| Manutenzione | È possibile accedere e sostituire il modulo? | Influisce sulla funzionalità e sulla continuità operativa |
L'integrazione dovrebbe essere pianificata prima della distribuzione
Una pianificazione anticipata può prevenire problemi quali sensori bloccati, connettori inaccessibili, capacità della batteria insufficiente o montaggio instabile delle apparecchiature.
Informazioni tecniche utili includono dimensioni dell'apparecchiatura, peso, consumo energetico, specifiche dei connettori, interfacce di comunicazione, requisiti di montaggio, temperatura operativa ed esposizione ambientale prevista.
Una volta noti questi parametri, la piattaforma robotica può essere valutata come un sistema completo piuttosto che come un robot di base con attrezzature aggiunte successivamente.
Cosa dovrebbero valutare gli acquirenti prima di scegliere una piattaforma?
La scelta di un robot quadrupede dovrebbe iniziare dall'applicazione piuttosto che dall'apparenza o da un singolo numero di prestazioni. Una piattaforma tecnicamente avanzata potrebbe comunque non essere adatta se non è in grado di navigare sul terreno richiesto, trasportare l’attrezzatura necessaria, operare nelle condizioni previste o fornire i dati richiesti.
A cominciare dall'ambiente
Documentare superfici, pendenze, scale, corridoi, ostacoli, temperatura, umidità, polvere e altre caratteristiche ambientali. Questi fattori determinano il tipo di mobilità e protezione richiesta dalla piattaforma.
Definire il compito operativo
Identificare se il robot eseguirà ispezione, monitoraggio, raccolta dati, trasporto, osservazione dell'attrezzatura o un'altra funzione definita. L'attività determina l'attrezzatura che deve essere installata.
Valutare la mobilità
Guarda qualcosa di più della capacità di camminare. Considerare la salita delle scale, la gestione delle pendenze, il superamento degli ostacoli, la stabilità, la velocità di movimento, la capacità di svolta e le prestazioni sulle effettive condizioni della superficie previste nel sito.
Controllare la capacità e l'integrazione del carico utile
Dovrebbe essere valutato il pacchetto completo dell'attrezzatura, comprese fotocamere, sensori, dispositivi di comunicazione, strutture di montaggio, batterie e altri accessori.
Rivedere le funzioni autonome
Determinare se il sistema è in grado di supportare la pianificazione del percorso, l'elusione degli ostacoli, il posizionamento, la raccolta automatizzata dei dati, la pianificazione delle attività e il monitoraggio remoto al livello richiesto dal progetto.
- Terreno:Quali superfici, scale, pendenze e ostacoli deve superare il robot?
- Compito:Quale azione fisica o informazione deve fornire il robot?
- Carico utile:Quale attrezzatura bisogna trasportare e quanto pesa?
- Energia:Qual è il fabbisogno elettrico combinato della piattaforma e delle apparecchiature installate?
- Autonomia:Quali parti del flusso di lavoro operativo necessitano di esecuzione automatizzata?
- Ambiente:Quali condizioni di temperatura, polvere, umidità, vibrazioni o urti sono previste?
- Manutenzione:Come verranno ispezionati e sottoposti a manutenzione sensori, batterie, gambe e altri componenti?
Principio di selezioneLa piattaforma migliore non è necessariamente quella con la scheda tecnica più lunga. È quello le cui caratteristiche di mobilità, rilevamento, potenza, integrazione delle apparecchiature, autonomia e manutenzione corrispondono all'ambiente operativo effettivo.
Che aspetto ha un processo di distribuzione strutturato?
Un processo di implementazione strutturato aiuta a trasformare un concetto generale di robotica in un sistema operativo con requisiti tecnici chiari. Ciò è particolarmente importante per le applicazioni industriali perché il robot deve funzionare con l’ambiente, le apparecchiature, le procedure e i sistemi di dati esistenti.
- Definire lo scenario operativo:Registrare la disposizione del sito, il terreno, le condizioni ambientali, i percorsi operativi e le attività target.
- Identificare l'attrezzatura necessaria:Determina quali telecamere, sensori termici, dispositivi ambientali, unità di illuminazione o moduli di comunicazione sono necessari.
- Stabilire i parametri di sistema:Confermare peso, dimensioni, requisiti di alimentazione, interfacce dati, posizioni di montaggio e accesso per la manutenzione.
- Costruisci il percorso operativo:Definire le aree, i checkpoint, i percorsi di navigazione e la sequenza di ispezione richiesti dall'applicazione.
- Convalidare la mobilità:Valutare il movimento sul terreno reale, comprese scale, pendenze, ostacoli e superfici di transizione.
- Convalidare l'attrezzatura:Controllare la qualità dell'immagine, le letture del sensore, la comunicazione e la stabilità dell'apparecchiatura durante il movimento.
- Stabilire le procedure operative:Definire le procedure di ricarica, manutenzione, revisione dei dati, intervento e emergenza.
Il test in loco è importante
I test di laboratorio non possono riprodurre tutte le caratteristiche di una struttura reale. Il robot dovrebbe essere valutato in condizioni operative rappresentative, ove possibile.
I test in loco possono rivelare dettagli difficili da identificare durante lo sviluppo generale. Un corridoio potrebbe essere più stretto del previsto. Una scala può avere un'altezza insolita. Una superficie particolare può fornire meno trazione. Le condizioni di illuminazione possono ridurre le prestazioni della fotocamera.
Questi risultati possono quindi essere utilizzati per regolare la pianificazione del percorso, il posizionamento delle apparecchiature, la configurazione dei sensori o le procedure operative.
I flussi di lavoro dei dati dovrebbero essere progettati con il robot
L’automazione delle ispezioni produce valore solo quando le informazioni raccolte possono essere utilizzate. Un sistema utile dovrebbe definire come vengono archiviate le immagini e le letture dei sensori, come sono associate alle posizioni, come vengono identificate le anomalie e come gli operatori esaminano i risultati.
Per le ispezioni ricorrenti, anche i documenti storici possono fornire una base per il confronto. Il robot può raccogliere dati utilizzando percorsi e punti di vista simili, rendendo più facile identificare le modifiche nel tempo.
La manutenzione deve far parte della distribuzione
Un robot mobile contiene componenti meccanici ed elettronici che subiscono movimenti ripetuti. Gambe, giunti, motori, sensori, connettori, batterie e involucri protettivi richiedono tutti un'adeguata manutenzione.
L'ispezione di routine dovrebbe pertanto essere inclusa nel piano operativo fin dall'inizio. Un facile accesso ai componenti chiave e procedure di sostituzione chiare possono rendere più pratico il funzionamento a lungo termine.
Qual è la direzione futura della robotica quadrupede industriale?
Lo sviluppo della robotica quadrupede industriale si sta muovendo verso una maggiore autonomia, una migliore consapevolezza ambientale, una maggiore integrazione delle apparecchiature e software più specifici per le applicazioni. L’obiettivo centrale non è semplicemente far sì che i robot camminino meglio, ma consentire loro di eseguire flussi di lavoro operativi completi con meno interventi manuali.
Operazioni integrate più intelligenti
Ci si aspetta sempre più spesso che i robot combinino percezione e movimento invece di trattarli come funzioni separate. Una piattaforma può utilizzare le informazioni ambientali per decidere dove muoversi, come evitare gli ostacoli e dove svolgere un compito.
Ciò crea una relazione più stretta tra il robot fisico e il software che lo controlla. Il risultato può essere un movimento più adattivo in ambienti che non possono essere rappresentati completamente da un percorso fisso.
Ispezione più intelligente
Man mano che telecamere e sensori raccolgono più informazioni, l’analisi automatizzata diventa sempre più utile. Il riconoscimento basato sull'intelligenza artificiale può aiutare a identificare condizioni visive predefinite, organizzare immagini di ispezione ed evidenziare aree che meritano un'ulteriore revisione.
Ad esempio, un sistema può essere progettato per riconoscere anomalie di apparecchiature selezionate, cambiamenti di superficie o altre condizioni definite dall'applicazione. Gli operatori umani possono quindi concentrarsi sulla verifica e sul processo decisionale anziché rivedere ogni immagine con la stessa attenzione.
Maggiore modularità
È probabile che le future piattaforme industriali supportino combinazioni di apparecchiature più ampie. Una singola base robotica può ospitare diversi sensori di ispezione, moduli ambientali, apparecchiature di comunicazione o dispositivi specifici per attività.
Ciò richiede interfacce meccaniche ed elettriche più standardizzate, pur consentendo la personalizzazione laddove i progetti specializzati lo richiedono.
Integrazione con sistemi informativi industriali
È probabile che la prossima fase della robotica industriale collegherà le operazioni fisiche con i sistemi di gestione digitale. Le informazioni generate dai robot possono essere combinate con i registri delle apparecchiature, i programmi di manutenzione, le mappe, la cronologia delle ispezioni e altri dati digitali.
Ciò consente al robot di diventare parte di un flusso di lavoro industriale più ampio anziché funzionare come una macchina isolata.
Maggiore autonomia È possibile eseguire più attività attraverso la navigazione autonoma, la pianificazione del percorso, l'elusione degli ostacoli e il funzionamento programmato.
Migliore percezione Sensori multipli e analisi intelligenti possono fornire informazioni più complete sulle apparecchiature e sull'ambiente circostante.
Integrazione più profonda Le piattaforme robotiche possono connettere mobilità, sensori, energia, dati e software industriale in un flusso di lavoro operativo più completo.
Da macchina mobile a piattaforma operativa intelligente
Il valore a lungo termine della robotica quadrupede risiede nella combinazione di mobilità fisica e intelligenza digitale. Un robot in grado di camminare su terreni difficili fornisce l'accesso fisico. I sensori forniscono informazioni. Il controllo autonomo garantisce ripetibilità. L’analisi basata sull’intelligenza artificiale può aiutare a interpretare i dati raccolti. Il software industriale collega questi risultati con flussi di lavoro più ampi.
Ognuna di queste funzionalità è utile indipendentemente, ma la loro combinazione crea una piattaforma molto più capace. Quanto più strettamente sono integrati, tanto più applicazioni possono essere supportate senza riprogettare l'intero sistema per ogni nuova attività.
Principio rivolto al futuroLa direzione della robotica quadrupede industriale è verso sistemi orientati ai compiti che combinano mobilità, percezione, funzionamento autonomo, apparecchiature modulari e intelligenza dei dati all’interno di un’unica piattaforma coordinata.
Domande frequenti
Cos’è un robot quadrupede industriale?
Si tratta di una piattaforma robotica mobile a quattro zampe progettata per attività professionali quali ispezione, monitoraggio, raccolta dati e funzionamento in ambienti in cui i robot su ruote convenzionali potrebbero avere difficoltà a spostarsi.
Perché i robot quadrupedi sono adatti ai terreni irregolari?
Quattro gambe controllate individualmente offrono più opzioni per il posizionamento dei piedi e la postura del corpo. Ciò può aiutare la piattaforma ad affrontare scale, pendenze, spazi vuoti, superfici sciolte e altri cambiamenti nel terreno entro la sua capacità operativa definita.
Un robot quadrupede può funzionare autonomamente?
SÌ. A seconda dell'architettura del sistema, le funzioni autonome possono includere la percezione ambientale, il posizionamento, la pianificazione del percorso, l'evitamento degli ostacoli, l'esecuzione delle attività e la raccolta dei dati. Il livello appropriato di autonomia dipende dall'applicazione e dall'ambiente.
Quali sensori possono essere installati su una piattaforma quadrupede?
Le possibili apparecchiature includono telecamere a luce visibile, sistemi di imaging termico, sensori di profondità o portata, dispositivi di monitoraggio ambientale, sistemi di illuminazione, moduli di comunicazione e altre apparecchiature specifiche per attività. La configurazione esatta dipende dalla piattaforma e dall'applicazione.
Un robot quadrupede può essere utilizzato per le ispezioni industriali?
SÌ. Può supportare l'ispezione di routine di strutture industriali, attrezzature, infrastrutture, tunnel, officine e altre aree seguendo percorsi definiti e raccogliendo dati visivi, termici o altri sensori.
È possibile integrare la termografia con il robot?
SÌ. La termografia può essere utilizzata insieme alle termocamere convenzionali quando le differenze di temperatura sono rilevanti per l'attività di ispezione. Il sensore, la posizione di montaggio, i requisiti di alimentazione e l'interfaccia dati devono essere valutati come parte del sistema completo.
È possibile aggiungere ulteriori apparecchiature al robot?
Molte piattaforme professionali possono supportare apparecchiature modulari, a condizione che i componenti aggiunti rimangano entro i limiti meccanici, elettrici, di peso e di interfaccia definiti. Per configurazioni specializzate potrebbero essere necessarie staffe personalizzate o altri componenti di integrazione.
Cosa bisogna considerare prima di scegliere una piattaforma?
Fattori importanti includono i requisiti del terreno, delle scale e della pendenza, l'ambiente operativo, il peso del carico utile, i requisiti dei sensori, la richiesta di energia, le funzioni autonome, il flusso di lavoro dei dati, l'accesso per la manutenzione e le condizioni di comunicazione.
La stessa piattaforma può supportare diverse applicazioni?
SÌ. Un design modulare può consentire l'installazione di diversi sensori e apparecchiature per l'ispezione, il monitoraggio, la misurazione ambientale o altre attività industriali definite. La configurazione disponibile dipende dall'architettura del robot e dai requisiti dell'attrezzatura.
Come possono essere utilizzati i dati di ispezione dopo una pattuglia robotica?
Le immagini raccolte e le letture dei sensori possono essere associate a posizioni e punti di ispezione, quindi esaminate per condizioni predefinite. I documenti storici possono anche supportare il confronto tra i cicli di ispezione e aiutare a organizzare il lavoro di follow-up.
Il funzionamento autonomo elimina la necessità di operatori?
Non necessariamente. L'automazione può ridurre il controllo manuale continuo, ma potrebbero comunque essere necessari operatori per la supervisione, la gestione delle eccezioni, la manutenzione, risultati insoliti e attività al di fuori della capacità operativa definita del robot.
In quali ambienti possono essere utilizzati i robot quadrupedi industriali?
Le potenziali applicazioni includono fabbriche, officine, tunnel, strutture industriali, siti infrastrutturali, aree esterne irregolari e altri luoghi in cui è richiesta l'ispezione mobile o la raccolta dati. L'effettiva idoneità dipende dalle condizioni ambientali e dalle specifiche della piattaforma.
Discuti un progetto di robotica quadrupede
Condividi le condizioni del terreno, le attività di ispezione, i requisiti delle attrezzature, il peso del carico utile, l'ambiente operativo o le funzioni autonome necessarie per la tua applicazione.
contattaci per discutere i requisiti del tuo progetto